NVIDIA · 其他
NVIDIA 发布 Isaac Gr00t Blueprint 人形机器人开发框架
cn
- 域名
blogs.nvidia.com- 评分
- 5 · 重大发布
- 发布
- 2025-03-16
导读
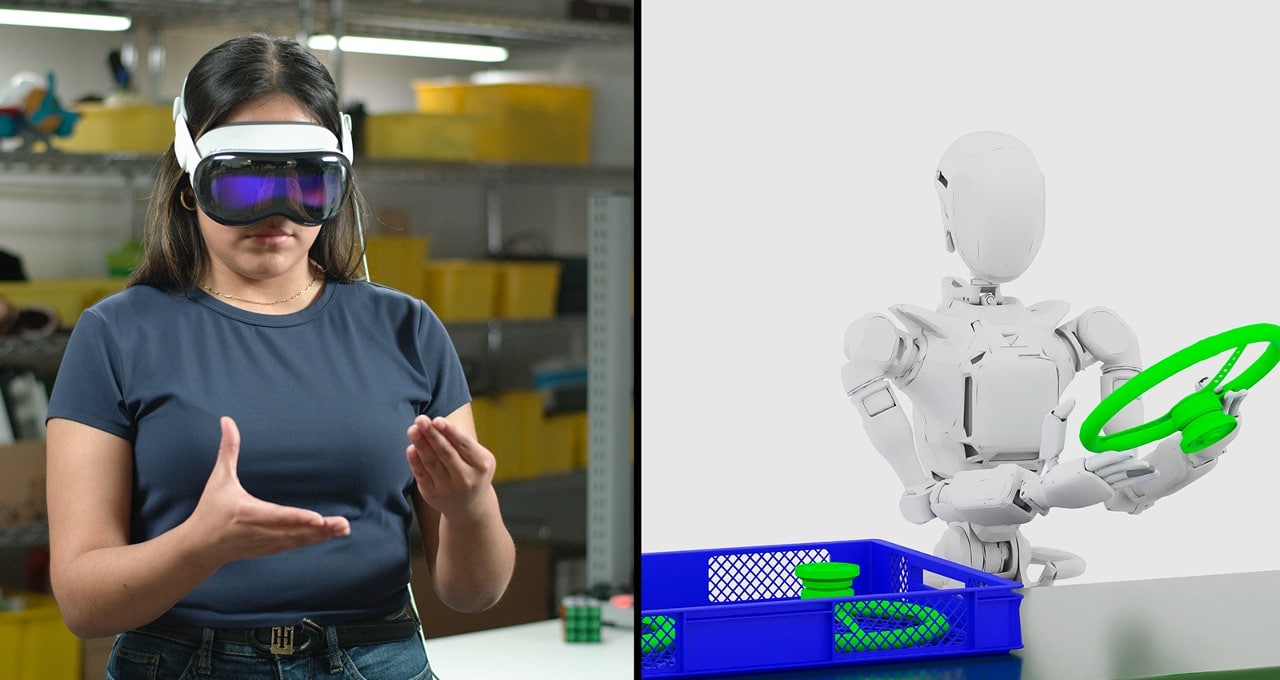
NVIDIA 在 CES 2025 开场主题演讲上公布 Isaac GR00T Blueprint,这是一套面向人形机器人开发者的合成动作数据生成框架。整体设计围绕模仿学习这一思路:先用少量真人示范,借助 Apple Vision Pro 在数字孪生环境里捕捉人类动作,机器人在仿真中复现并记录为 ground truth,再通过 GR00T-Mimic 将这批示范扩展为更大规模的合成动作数据集。
在数据放大这一环,GR00T-Gen 工作流建立在 NVIDIA Omniverse 与 NVIDIA Cosmos 平台之上,利用域随机化和 3D 上采样把示范集进一步扩充。Cosmos 是同期发布的世界基础模型平台,包含自回归与扩散两类不同规模的预训练模型,训练语料涵盖 1800 万亿 token、200 万小时自动驾驶、机器人和无人机视频。Cosmos 提供物理感知视频生成,配合 Omniverse 的高可控仿真,用于缩小 sim-to-real 差距并约束世界模型的幻觉输出。最终扩充后的数据可输入到 NVIDIA Isaac Lab,作为机器人策略的训练材料。
NVIDIA 援引行业数据,预计未来十年人形机器人市场规模将达到 380 亿美元,工业和制造场景是首要落地方向。Boston Dynamics 与 Figure 已开始采用 GR00T 框架并公开了演示结果。对希望进入这一领域的开发者,这套 blueprint 的价值在于:把"采集大规模真人示范"这一历来最贵、最慢的环节替换为基于少量种子数据的合成放大,并将数据、仿真、策略训练串成可复用的管线。