NVIDIA · 世界模型
NVIDIA 在 GTC 2026 发布虚拟世界与物理 AI 平台
NVIDIA 在 GTC 2026 大会上展示了虚拟世界与物理 AI 的最新进展,将数字孪生、仿真环境和具身智能深度融合。该平台旨在为机器人、自动驾驶和工业自动化提供高保真的训练与测试场,通过物理精确的模拟加速 AI 从虚拟到现实的迁移。NVIDIA 强调,这一技术栈将降低物理世界部署 AI 的门槛,推动下一代智能系统的落地。
- 域名
blogs.nvidia.com- 评分
- 5 · 重大发布
- 发布
- 2026-03-31
导读
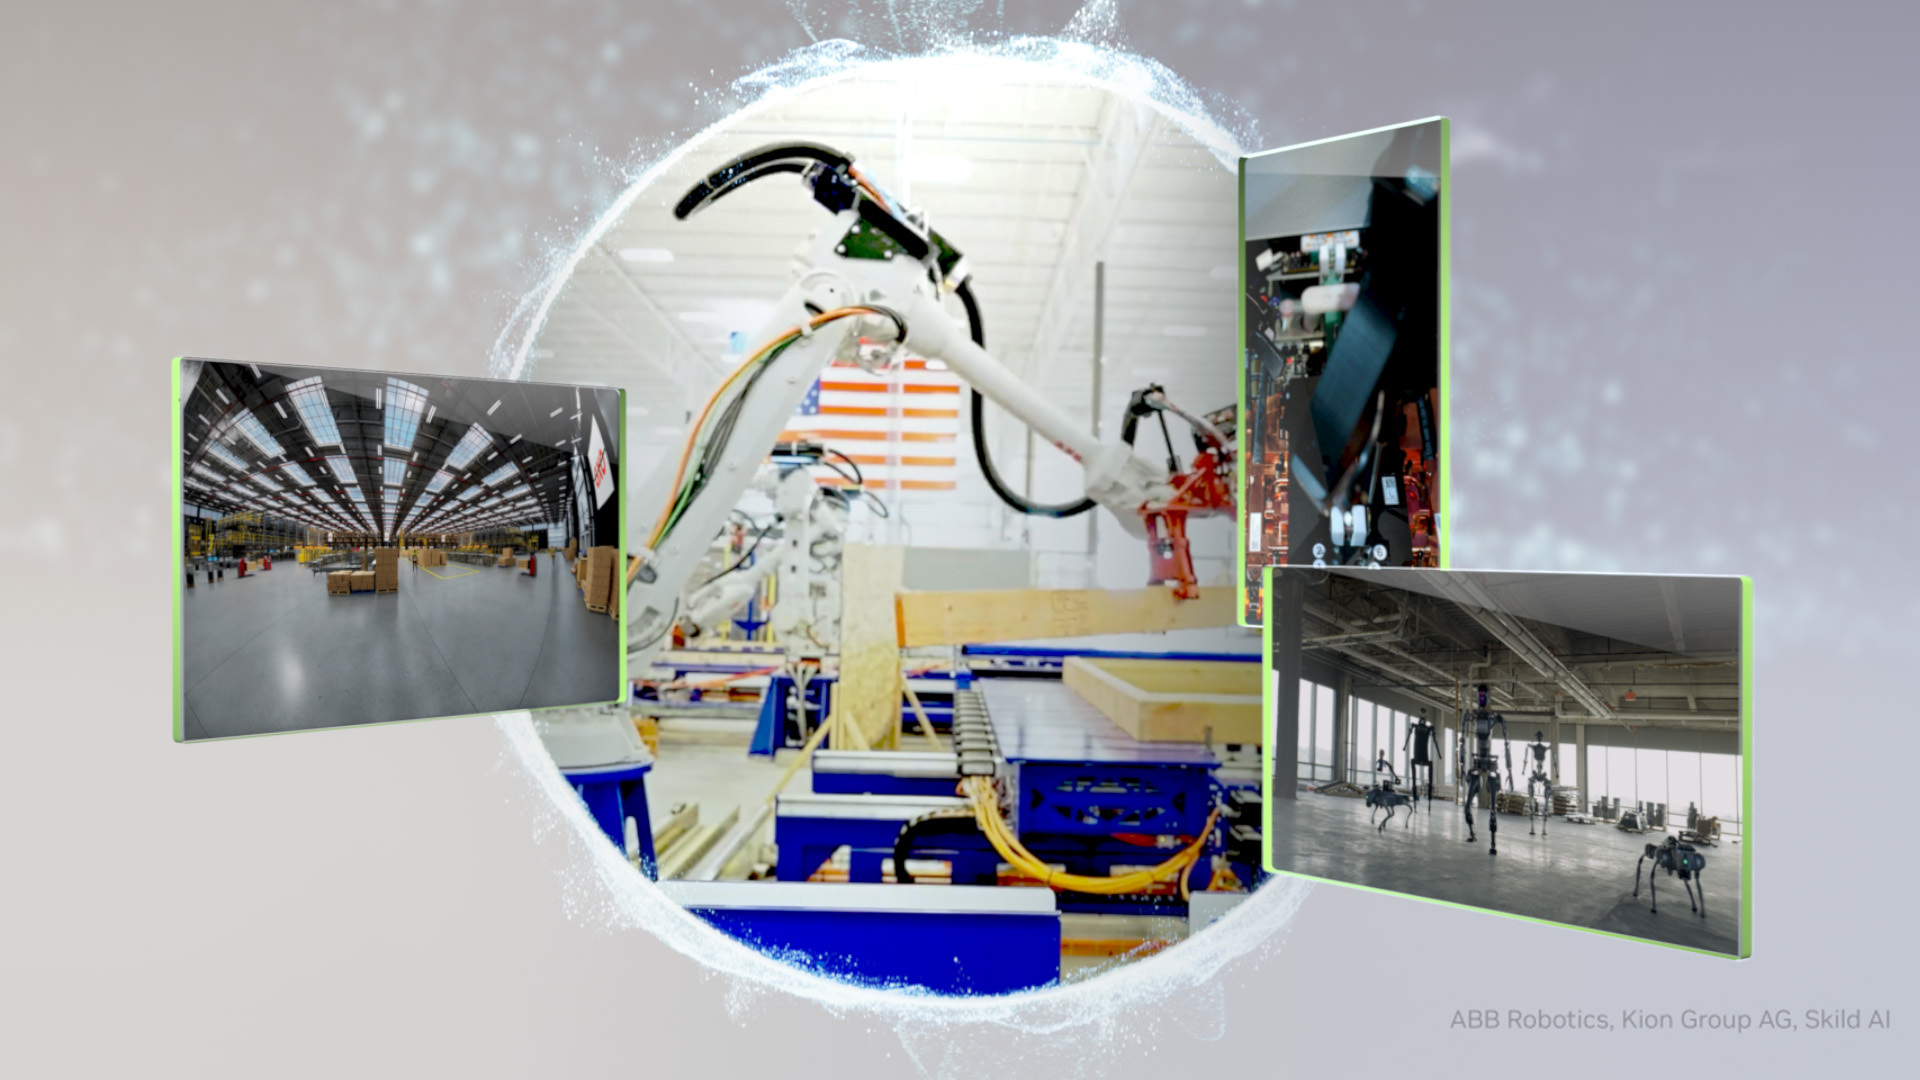
这篇 NVIDIA 博客回顾了 GTC 2026 上 Omniverse 与 physical AI 板块的发布。NVIDIA 把这场展会定位为 physical AI 的拐点:机器人、车辆与工厂正从单点试点扩展到跨行业的 enterprise workload。会上推出了 Cosmos 3、Isaac GR00T N1.7 与 Alpamayo 1.5 三款 frontier 模型,分别对应世界模型、人形机器人技能与自动驾驶。
支撑这套模型栈的是两套 blueprint。Physical AI Data Factory Blueprint 以 Cosmos 开源 world foundation model 与 OSMO operator 为基座,把数据策展、增广、评估打通在同一管线中,从有限真实输入生成多样化、覆盖 long-tail 的训练数据。Omniverse DSX Blueprint 则面向 AI factory 本身,通过单一 digital twin 把 thermal、电网、网络负载、机械系统统一在一套仿真之中,让运营方在机柜上架之前就完成性能调优。
生态层面,FieldAI、Hexagon Robotics、Linker Vision、Milestone Systems、Skild AI 与 Teradyne Robotics 已经接入这套 blueprint 加速机器人、视觉 agent 与自动驾驶项目。文章同时引述 OpenClaw 创作者 Peter Steinberger 的话,强调 long-running agentic framework 与 NVIDIA 栈的结合让 AI 助手具备工具、记忆与消息通道的 orchestration 能力。OpenUSD 在其中充当跨厂商共享场景描述的语言基座。