NVIDIA · 其他
NVIDIA 发布 Physical AI 开放模型与机器人自主系统
NVIDIA 在 Omniverse 平台上推出 Physical AI 开放模型系列,面向机器人自主系统与物理世界仿真。这批模型覆盖感知、控制、规划等环节,旨在加速具身智能从仿真到真实部署的闭环。结合 Omniverse 的数字孪生能力,开发者可基于开放权重进行二次训练与定制化部署,降低机器人研发的仿真数据门槛。
- 域名
blogs.nvidia.com- 评分
- 5 · 重大发布
- 发布
- 2026-01-29
导读
NVIDIA 在 CES 2026 上发布 Physical AI 开放模型与工具栈,覆盖从世界仿真、合成数据生成、云端训练编排到边缘部署的完整机器人开发链。核心组件包括 NVIDIA Cosmos 世界模型,NVIDIA Isaac 系列工具,新增的 Isaac Lab-Arena 策略评估开源框架,面向自动驾驶的 Alpamayo 模型与数据集组合,以及跨计算环境的 OSMO 训练编排框架。OpenUSD 作为 3D 数据标准让所有工具之间的数字孪生可以无缝复用,Omniverse 库则承担 ground truth 仿真。
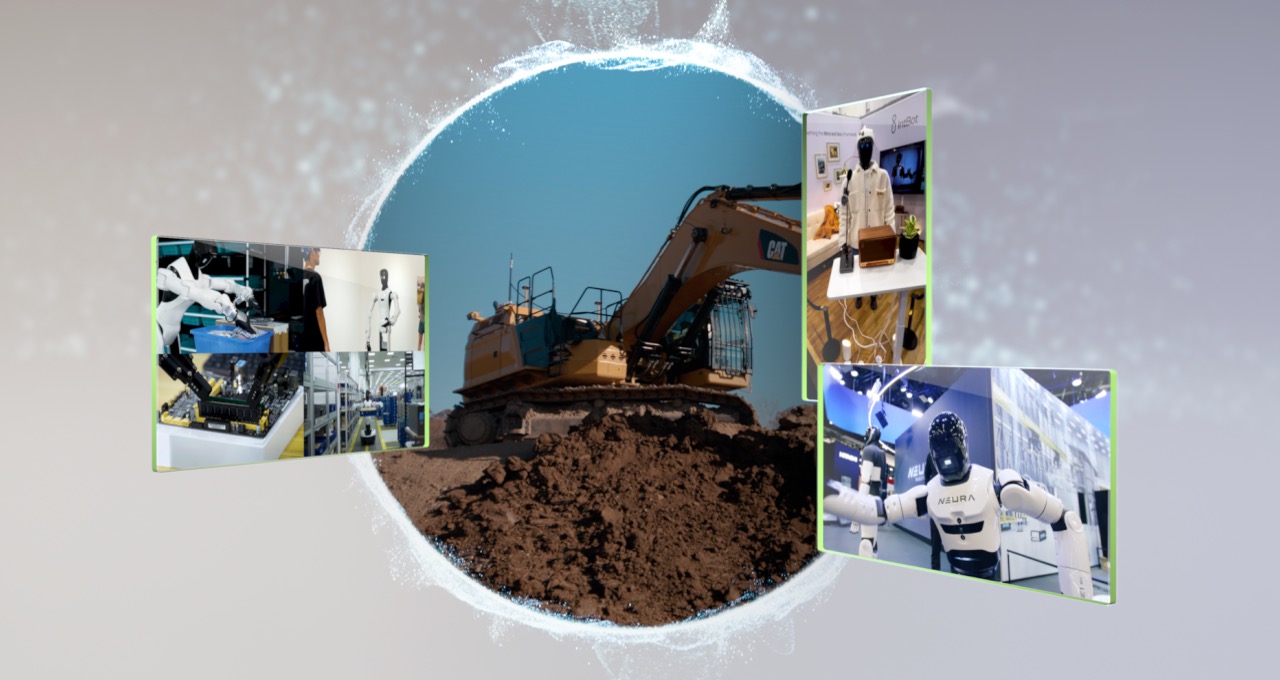
现场展示的应用横跨多个领域。Caterpillar 的 Cat AI Assistant 基于 NVIDIA Nemotron 开放模型与 Jetson Thor 边缘模块,把语音交互直接搬进重型车辆驾驶舱;后台用 Omniverse 库构建工地数字孪生模拟车流与多机协同。LEM Surgical 已经获得 FDA 许可的脊柱手术机器人 Dynamis,使用 Jetson AGX Thor 计算、Holoscan 处理实时传感数据,并借助 Cosmos Transfer 生成基于物理的合成训练数据,配合 Isaac Sim 完成数字孪生仿真。NEURA Robotics 用 Isaac Sim、Isaac Lab 与 GR00T-Mimic 训练 4NE1 人形与 MiPA 服务机器人,并与 SAP 合作把 Joule agent 接入机器人行为决策。
生态层面,NVIDIA 同步推出基于 Isaac Lab 的 Agile 引擎,封装从训练到 sim-to-real 验证的人形 loco-manipulation 工作流,已支持 Unitree G1 与 LimX Dynamics TRON 等平台。Hugging Face 将 NVIDIA Isaac GR00T N1.6 与 Isaac Lab-Arena 集成进 LeRobot 生态,Reachy 2 人形机器人也与 Jetson Thor 实现互通。ROBOTIS 则示范了一套端到端 sim-to-real 管线:Isaac Sim 生成高保真数据,GR00T-Mimic 做数据增强,再微调 GR00T N 的 VLA 模型直接部署到硬件。这些资源把仿真到部署的闭环门槛降到普通机器人团队也能搭得起来。